


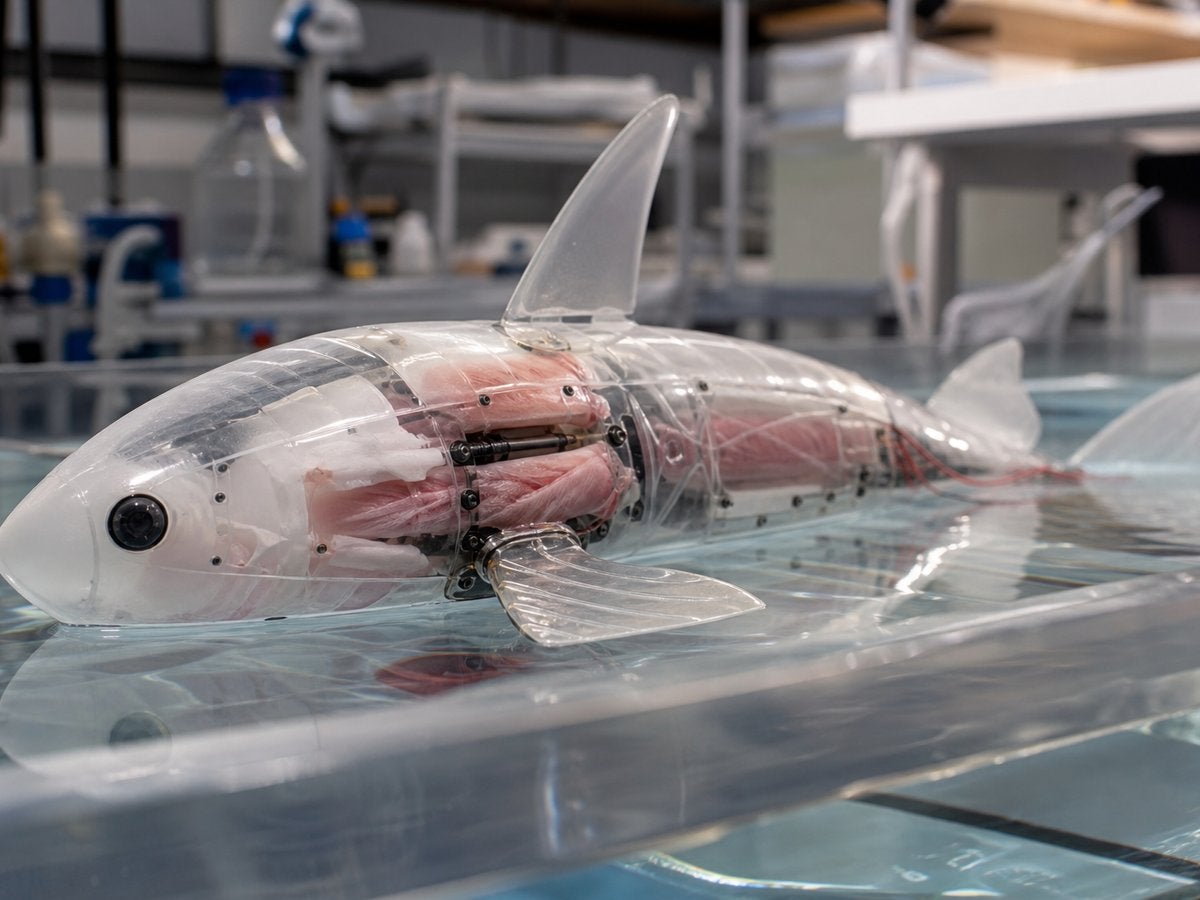

Imagina un futur on les màquines no només imiten la vida, sinó que la incorporen. Un escenari on la biologia i la robòtica es fusionen per crear éssers capaços de moure’s amb una agilitat sorprenent, impulsats per la mateixa força que mou el nostre cos. Aquest somni futurista, que fins ara semblava ciència-ficció, ja no és un miratge llunyà que hem de contemplar.
El secret? Músculs humans. Sí, has llegit bé. Investigadors del MIT acaben de presentar un robot nedador que canviarà per sempre la nostra percepció del que és possible, un autèntic desafiament als límits de la robòtica tradicional.
Aquest petit prodigi, que desafia tots els límits coneguts, és un dispositiu que a penes supera el mig mil·límetre de gruix, comparable a la finesa d’un full de paper. I el més impressionant de tot: es propulsa gràcies a una única capa de cèl·lules musculars esquelètiques vives, un teixit humà cultivat en laboratori i que respon directament a la llum. (Nosaltres també estem al·lucinant amb aquesta fita).
La màgia darrere el moviment: músculs que s’activen amb llum
El projecte s’assenta sobre anys d’investigació de la professora Ritu Raman i el seu equip a l’Institut Tecnològic de Massachusetts, un autèntic far en l’enginyeria biohíbrida. La seva feina prèvia ja havia explorat estructures musculars artificials inspirades en l’iris humà, capaces de contraure’s en diverses direccions. No obstant això, aquells dissenys només aconseguien moviments limitats, de l’ordre de les 100 micres, insuficients per a una locomoció efectiva en entorns aquàtics. Era un error d’aproximació que ara han sabut corregir i que ens ha donat una de les grans solucions que tenim entre mans.
La solució definitiva que han trobat per al robot nedador implica una reducció dràstica del material biològic necessari. Mentre que les versions anteriors d’aquests biohíbrids requerien voluminoses estructures tridimensionals amb milions de cèl·lules, aquest nou disseny demostra que es pot aconseguir un moviment eficient amb una quantitat molt menor. Aquesta eficiència no és només una qüestió de disseny, sinó un avenç que podríem considerar imprescindible per a la viabilitat futura de la biorobòtica.
El cos del robot, enginyosament minimalista, és una fina pel·lícula a base de gelatina que incorpora dues seccions flexibles que fan de petites aletes. Cadascuna d’aquestes aletes està recoberta per una capa muscular gairebé imperceptible, més fina que un cabell humà. Les cèl·lules han estat modificades genèticament perquè es contraiguin específicament en resposta a la llum, transformant l’energia lumínica en impuls. És un truc d’enginyeria genètica combinat amb la mecànica més refinada, un veritable prodigi de precisió.
Quan els científics projecten un feix de llum sobre una d’aquestes aletes, les cèl·lules musculars es contrauen, provocant el batre que empeny el robot a través de l’aigua. Alternant la il·luminació entre una aleta i l’altra, l’equip aconsegueix controlar amb una precisió sorprenent la direcció i la velocitat del moviment. Si s’activen les dues aletes simultàniament, el robot es mou de manera simètrica, com un nedador autèntic. Durant les proves, el dispositiu va seguir amb obediència el feix lluminós a través d’un laberint submarí senzill, validant la seva efectivitat i la fiabilitat del seu disseny.
Hem trencat un paradigma: un robot bidimensional i extremadament prim que es mou amb la força dels músculs humans. Això obre la porta a aplicacions que abans eren impensables i ens posiciona en un territori d’innovació viral.
El camí cap a l’èxit: del fibrina al GelMA
Per aconseguir una força molt superior a les seves investigacions prèvies, l’equip del MIT va entendre que el material de suport de les cèl·lules era tan crucial com les pròpies fibres musculars. El disseny original utilitzava fibrina, un gel massa tou que es deformava sota la força de la contracció muscular, limitant el rendiment i el potencial de l’aplicació. Aquesta limitació era un error conceptual que calia superar per avançar en aquesta nova frontera de la ciència.
La solució va ser provar diverses composicions de gel, nivells de rigidesa i geometries de solcs per optimitzar l’alineació muscular i la producció de força. Van descobrir que els solcs amb fons quadrat afavorien una alineació cel·lular molt més eficaç que els de fons corbat. Aquesta millor alineació va permetre que les cèl·lules es fusionessin en fibres musculars capaces de contraure’s de forma molt més coordinada i potent, un avenç fonamental per al projecte.
A més, la fibrina va ser reemplaçada per metacrilat de gelatina (GelMA), un material habitual en enginyeria de teixits que es va demostrar molt més rígid i adequat per a aquesta finalitat. Les formulacions més rígides de GelMA van permetre una millor alineació cel·lular i, en conseqüència, contraccions més intenses i controlades, una fita que abans semblava impossible. Una pel·lícula d’aproximadament mig mil·límetre de gruix va resultar ser suficient per donar suport estructural a les cèl·lules musculars sense perdre la flexibilitat ni la lleugeresa necessàries per al moviment. Abans de l’assemblatge, el teixit va ser sotmès a una rutina d’entrenament amb estimulació lumínica repetida per enfortir el múscul, una pràctica que es podria considerar un secret per al seu èxit i un pas imprescindible en el procés de fabricació.
El futur sota l’aigua: un avenç per ecosistemes fràgils
La capacitat de moviment d’aquest robot és notable, podent recórrer aproximadament quatre vegades la longitud del seu propi cos en un minut a la seva velocitat màxima. Tot i ser un ritme considerablement més lent que el d’un nedador humà, aquesta demostració és un pas de gegant per a la ciència, ja que valida un model completament innovador que redefineix la locomoció biohíbrida. És un avenç que podria tenir un impacte imprescindible en camps molt diversos i en la manera com interactuem amb el nostre planeta.
Aquesta recerca no és només un exercici de laboratori; la integració de teixit muscular viu en màquines obre la porta a la creació de robots que podrien realitzar tasques extremadament delicades en entorns aquàtics fràgils o imprevisibles. Pensem, per exemple, en la monitorització de fons marins sense danyar ecosistemes sensibles o la reparació de petits components subaquàtics amb una precisió quirúrgica sense precedents. El hardware convencional, per les seves limitacions de mida i impacte, no pot igualar aquesta versatilitat. Això suposarà un estalvi de recursos i un millor manteniment de la biodiversitat aquàtica per al nostre propi bé.
Tot i que el prototip actual encara es troba en una fase experimental primerenca —amb control manual de la llum i una velocitat limitada—, el camí cap a aplicacions pràctiques ja està traçat. L’equip del MIT ja té clar el seu pròxim objectiu definitiu: optimitzar el disseny corporal del robot per aconseguir una velocitat de natació molt més ràpida. Hem de veure fins a quin punt aquesta tecnologia pot escalar abans que el món s’adoni del seu potencial ocult i del canvi que suposarà.
Aquesta història no és només una curiositat científica; és la prova que la investigació més puntera està redefinint els límits del que entenem per vida i tecnologia. Entendre-ho ara et posa un pas per davant en el coneixement del futur que ja és aquí. (Una inversió en informació que sempre val la pena per al nostre propi interès i el nostre futur col·lectiu).

