


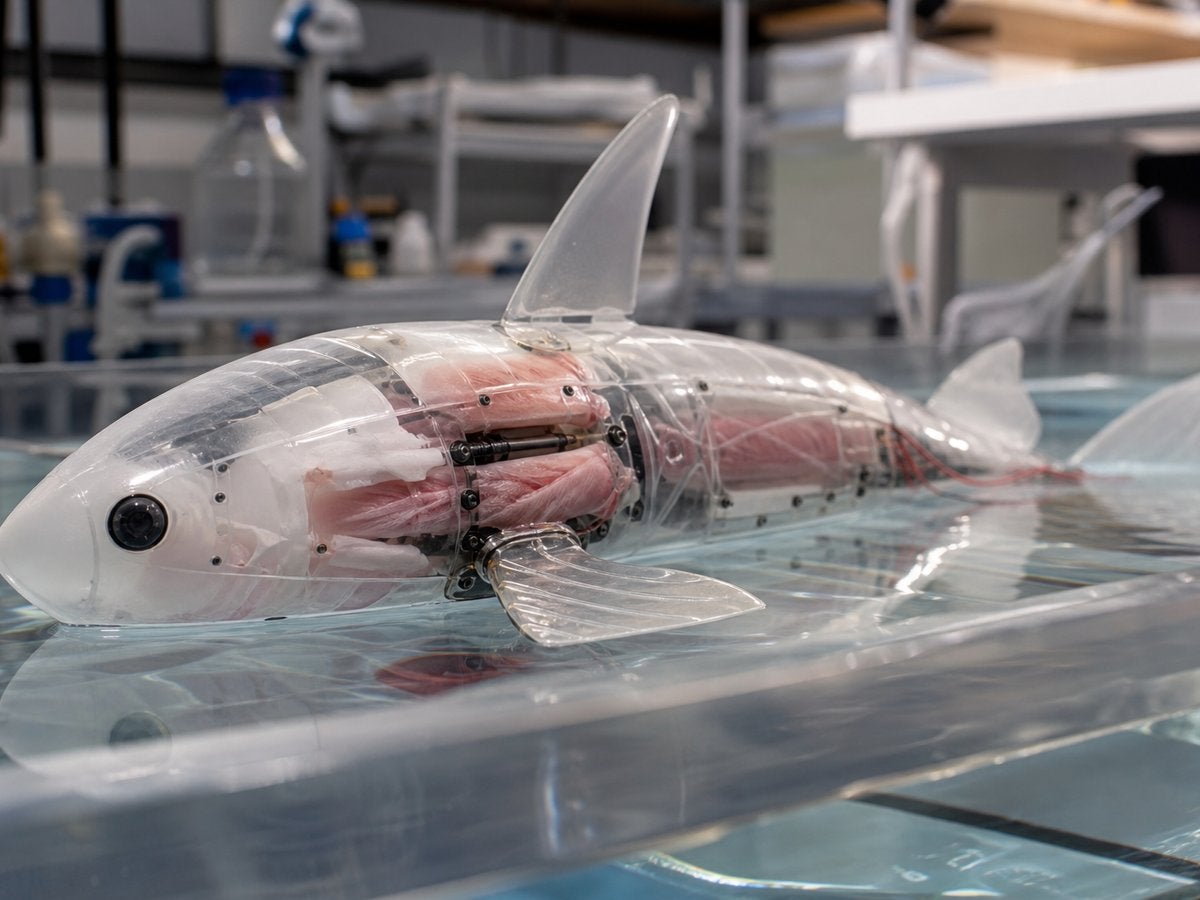

Imagina un futuro donde las máquinas no solo imitan la vida, sino que la incorporan. Un escenario donde la biología y la robótica se fusionan para crear seres capaces de moverse con una agilidad sorprendente, impulsados por la misma fuerza que mueve nuestro cuerpo. Este sueño futurista, que hasta ahora parecía ciencia ficción, ya no es un espejismo lejano que debemos contemplar.
¿El secreto? Músculos humanos. Sí, has leído bien. Investigadores del MIT acaban de presentar un robot nadador que cambiará para siempre nuestra percepción de lo que es posible, un auténtico desafío a los límites de la robótica tradicional.
Este pequeño prodigio, que desafía todos los límites conocidos, es un dispositivo que apenas supera el medio milímetro de grosor, comparable a la finura de una hoja de papel. Y lo más impresionante de todo: se propulsa gracias a una única capa de células musculares esqueléticas vivas, un tejido humano cultivado en laboratorio que responde directamente a la luz. (Nosotros también estamos alucinando con este logro).
La magia detrás del movimiento: músculos que se activan con luz
El proyecto se asienta sobre años de investigación de la profesora Ritu Raman y su equipo en el Instituto Tecnológico de Massachusetts, un auténtico faro en la ingeniería biohíbrida. Su trabajo previo ya había explorado estructuras musculares artificiales inspiradas en el iris humano, capaces de contraerse en diversas direcciones. Sin embargo, aquellos diseños solo lograban movimientos limitados, del orden de las 100 micras, insuficientes para una locomoción efectiva en entornos acuáticos. Era un error de aproximación que ahora han sabido corregir y que nos ha dado una de las grandes soluciones que tenemos entre manos.
La solución definitiva que han encontrado para el robot nadador implica una reducción drástica del material biológico necesario. Mientras que las versiones anteriores de estos biohíbridos requerían voluminosas estructuras tridimensionales con millones de células, este nuevo diseño demuestra que se puede lograr un movimiento eficiente con una cantidad mucho menor. Esta eficiencia no es solo una cuestión de diseño, sino un avance que podríamos considerar imprescindible para la viabilidad futura de la biorrobótica.
El cuerpo del robot, ingeniosamente minimalista, es una fina película a base de gelatina que incorpora dos secciones flexibles que actúan como pequeñas aletas. Cada una de estas aletas está cubierta por una capa muscular casi imperceptible, más fina que un cabello humano. Las células han sido modificadas genéticamente para que se contraigan específicamente en respuesta a la luz, transformando la energía lumínica en impulso. Es un truco de ingeniería genética combinado con la mecánica más refinada, un verdadero prodigio de precisión.
Cuando los científicos proyectan un haz de luz sobre una de estas aletas, las células musculares se contraen, provocando el batir que impulsa al robot a través del agua. Alternando la iluminación entre una aleta y la otra, el equipo logra controlar con una precisión sorprendente la dirección y la velocidad del movimiento. Si se activan las dos aletas simultáneamente, el robot se mueve de manera simétrica, como un nadador auténtico. Durante las pruebas, el dispositivo siguió obedientemente el haz luminoso a través de un laberinto submarino sencillo, validando su efectividad y la fiabilidad de su diseño.
Hemos roto un paradigma: un robot bidimensional y extremadamente delgado que se mueve con la fuerza de los músculos humanos. Esto abre la puerta a aplicaciones que antes eran impensables y nos posiciona en un territorio de innovación viral.
El camino hacia el éxito: de la fibrina al GelMA
Para lograr una fuerza muy superior a sus investigaciones previas, el equipo del MIT comprendió que el material de soporte de las células era tan crucial como las propias fibras musculares. El diseño original utilizaba fibrina, un gel demasiado blando que se deformaba bajo la fuerza de la contracción muscular, limitando el rendimiento y el potencial de la aplicación. Esta limitación era un error conceptual que había que superar para avanzar en esta nueva frontera de la ciencia.
La solución fue probar diversas composiciones de gel, niveles de rigidez y geometrías de surcos para optimizar la alineación muscular y la producción de fuerza. Descubrieron que los surcos con fondo cuadrado favorecían una alineación celular mucho más eficaz que los de fondo curvado. Esta mejor alineación permitió que las células se fusionaran en fibras musculares capaces de contraerse de forma mucho más coordinada y potente, un avance fundamental para el proyecto.
Además, la fibrina fue reemplazada por metacrilato de gelatina (GelMA), un material habitual en ingeniería de tejidos que se demostró mucho más rígido y adecuado para este fin. Las formulaciones más rígidas de GelMA permitieron una mejor alineación celular y, en consecuencia, contracciones más intensas y controladas, un logro que antes parecía imposible. Una película de aproximadamente medio milímetro de grosor resultó ser suficiente para proporcionar soporte estructural a las células musculares sin perder la flexibilidad ni la ligereza necesarias para el movimiento. Antes del ensamblaje, el tejido fue sometido a una rutina de entrenamiento con estimulación lumínica repetida para fortalecer el músculo, una práctica que se podría considerar un secreto para su éxito y un paso imprescindible en el proceso de fabricación.
El futuro bajo el agua: un avance para ecosistemas frágiles
La capacidad de movimiento de este robot es notable, pudiendo recorrer aproximadamente cuatro veces la longitud de su propio cuerpo en un minuto a su velocidad máxima. Aunque sea un ritmo considerablemente más lento que el de un nadador humano, esta demostración es un paso de gigante para la ciencia, ya que valida un modelo completamente innovador que redefine la locomoción biohíbrida. Es un avance que podría tener un impacto imprescindible en campos muy diversos y en la manera en que interactuamos con nuestro planeta.
Esta investigación no es solo un ejercicio de laboratorio; la integración de tejido muscular vivo en máquinas abre la puerta a la creación de robots que podrían realizar tareas extremadamente delicadas en entornos acuáticos frágiles o imprevisibles. Pensemos, por ejemplo, en la monitorización de fondos marinos sin dañar ecosistemas sensibles o la reparación de pequeños componentes subacuáticos con una precisión quirúrgica sin precedentes. El hardware convencional, por sus limitaciones de tamaño e impacto, no puede igualar esta versatilidad. Esto supondrá un ahorro de recursos y un mejor mantenimiento de la biodiversidad acuática para nuestro propio bien.
Aunque el prototipo actual todavía se encuentra en una fase experimental temprana —con control manual de la luz y una velocidad limitada—, el camino hacia aplicaciones prácticas ya está trazado. El equipo del MIT ya tiene claro su próximo objetivo definitivo: optimizar el diseño corporal del robot para lograr una velocidad de natación mucho más rápida. Debemos ver hasta qué punto esta tecnología puede escalar antes de que el mundo se dé cuenta de su potencial oculto y del cambio que supondrá.
Esta historia no es solo una curiosidad científica; es la prueba de que la investigación más puntera está redefiniendo los límites de lo que entendemos por vida y tecnología. Entenderlo ahora te pone un paso por delante en el conocimiento del futuro que ya está aquí. (Una inversión en información que siempre vale la pena para nuestro propio interés y nuestro futuro colectivo).

